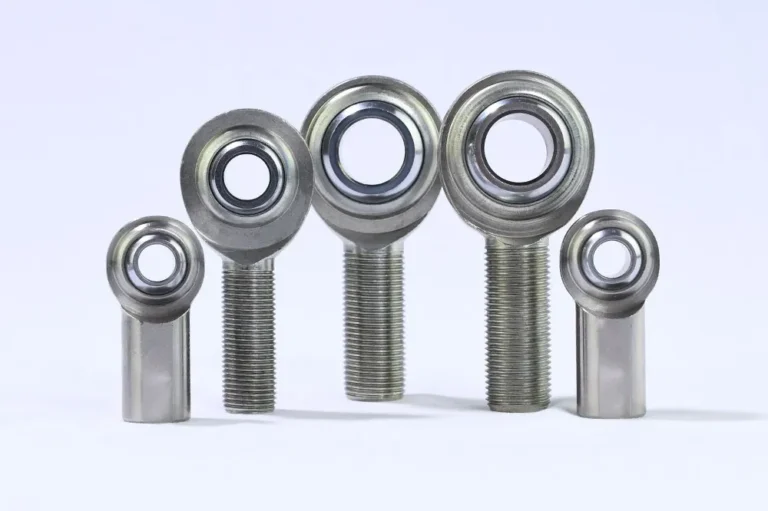

En el campo de la robótica humanoide, que evoluciona rápidamente, la atención suele centrarse en la inteligencia artificial (IA) y los algoritmos de aprendizaje automático. Sin embargo, los componentes mecánicos que permiten a estos robots imitar los movimientos humanos son igual de cruciales, y uno de esos componentes esenciales es la cabeza de bieleta (también conocida como junta Heim). Estos componentes son clave para la articulación de los robots humanoides, ya que permiten movimientos fluidos y de tipo humano en diversas articulaciones. Entre los distintos tipos de configuraciones de articulaciones robóticas, la configuración de rotación + bieleta es la aplicación más común de las cabezas de bieleta.
¿Qué es la configuración de rotación + bieleta?
A continuación se muestra un diagrama que ilustra los distintos mecanismos de pie de un robot humanoide.
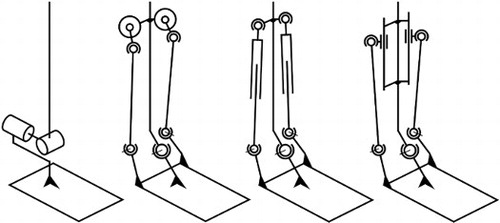
Los robots humanoides suelen utilizar una combinación de actuadores rotativos y lineales para optimizar el equilibrio del cuerpo y la inercia del movimiento. Las articulaciones de estos robots presentan principalmente tres configuraciones básicas, siendo la de rotación + bieleta la configuración principal en la que se utilizan cabezas de bieleta.
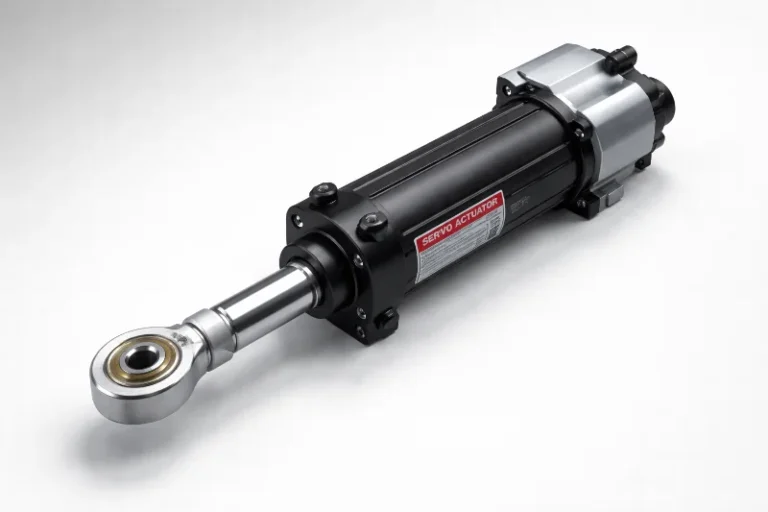
Configuración de rotación + bieleta: Consiste en un actuador rotativo combinado con un mecanismo de bieleta. El sistema traduce el movimiento rotativo de un motor en una trayectoria específica de movimiento rectilíneo u oscilante. Proporciona flexibilidad y rendimiento dinámico, cruciales para la articulación de las articulaciones de un robot humanoide.
Configuración de rotación + lineal: Este sistema integra un husillo planetario de rodillos o un husillo de bolas accionado por un motor para convertir directamente el movimiento rotativo en movimiento lineal de gran empuje.
Configuración de rotación + rotación: Esta configuración se apoya en un sistema de «motor + reductor» para lograr una salida puramente rotativa. Se utiliza habitualmente en articulaciones que requieren grandes giros angulares, como las articulaciones del hombro o la cadera. El reductor garantiza una alta densidad de par y una disposición compacta.
Entre ellas, la configuración de rotación + bieleta es la más utilizada para la articulación de las articulaciones de los robots humanoides, especialmente para controlar movimientos de flexión como los de las rodillas y los tobillos.
¿Por qué la configuración de rotación + bieleta es ideal para las cabezas de bieleta?
A continuación se muestran dos diagramas que demuestran cómo se implementa la configuración de rotación + bieleta en los robots humanoides.
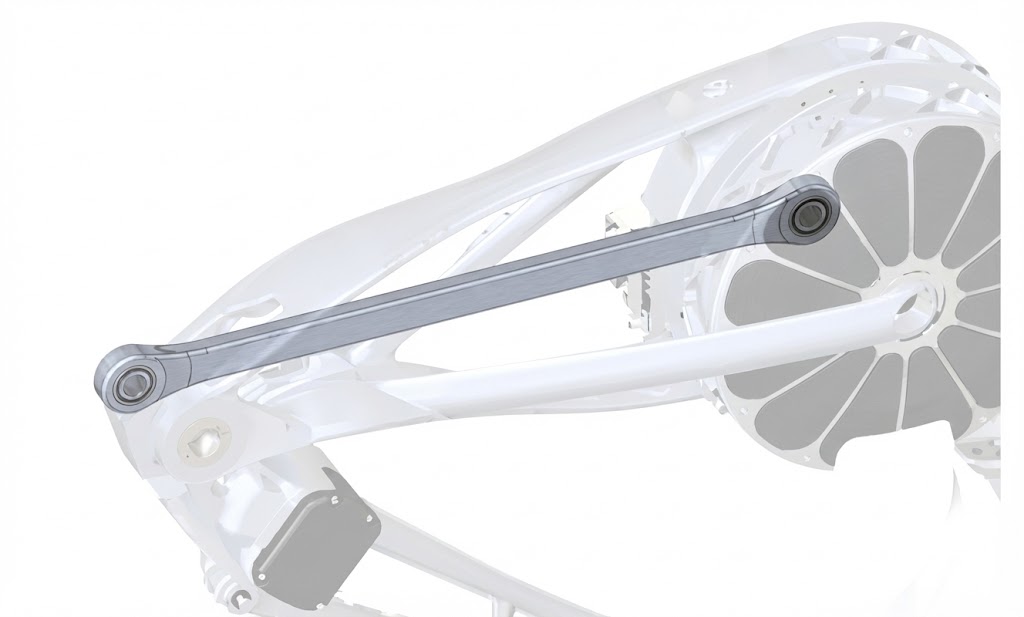
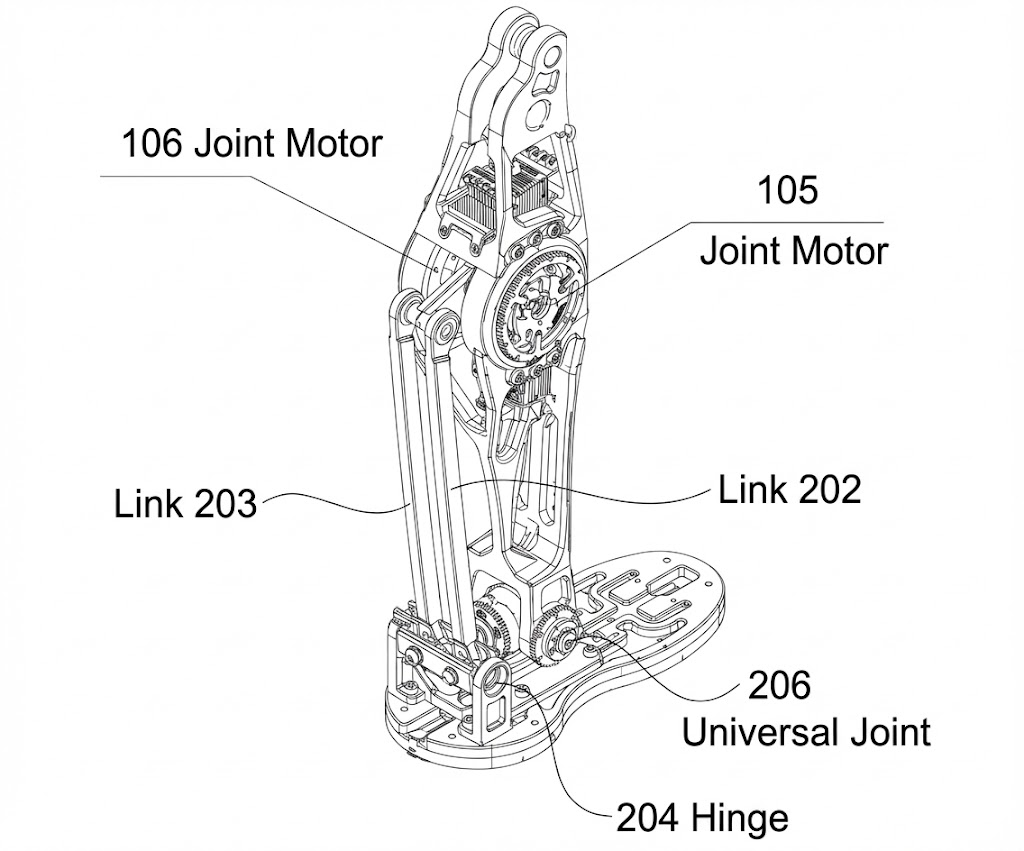
Fuente:Agibot
La configuración de rotación + bieleta tiene ventajas únicas que la hacen especialmente adecuada para los robots humanoides. Estas son las razones por las que destaca como la principal aplicación de las cabezas de bieleta:
Estructura compacta: La configuración de rotación + bieleta ofrece un diseño compacto, lo que la hace ideal para espacios reducidos donde se requieren grandes rangos de movimiento. Esto permite un uso eficiente del espacio en los robots humanoides.
Doble funcionalidad: El sistema sirve tanto como accionamiento como componente de carga, lo que simplifica la estructura general y reduce el número de piezas necesarias. Esto agiliza el diseño del robot y reduce su complejidad.
Trayectorias controladas: Con el mecanismo de rotación + bieleta, la trayectoria del movimiento es altamente controlable, lo que permite movimientos más precisos, de tipo humano y no uniformes. Esto es esencial para los robots que necesitan realizar tareas complejas y variadas.
Alta tolerancia al par y a las fuerzas de reacción: La estructura rígida del sistema de bieletas puede soportar pares y fuerzas de reacción significativos, lo cual es importante para los robots humanoides que necesitan mantener la estabilidad y realizar diversos movimientos bajo diferentes condiciones.
Eficiencia de costes: En comparación con otras configuraciones, el sistema de rotación + bieleta tiende a ser más rentable, lo que lo convierte en la opción preferida para muchas aplicaciones robóticas.
Aplicación de cabezas de bieleta en la configuración de rotación + lineal
A continuación se muestra un diagrama de la configuración de rotación + lineal utilizada en elXPeng Ironen el brazo, la pierna y el muslo del robot.

Si bien la configuración de rotación + bieleta es la principal aplicación de las cabezas de bieleta en los robots humanoides, la configuración de rotación + lineal también las utiliza en algunas partes. Esta configuración integra grados de movimiento rotativo y lineal dentro de la misma unidad de accionamiento, lo que la hace adecuada para tareas que requieren alta carga, estabilidad, flexibilidad y retroalimentación perceptiva.
El sistema de rotación + lineal tiene varias ventajas notables:
Eficiencia del espacio: La posibilidad de utilizar actuadores más largos y potentes en un espacio compacto conduce a una mejor fuerza de salida. Esto es crucial para los robots humanoides que necesitan levantar objetos pesados o mantener el equilibrio durante movimientos dinámicos.
Capacidad de autobloqueo: El actuador lineal de este sistema puede diseñarse para autobloquearse, lo que mejora la eficiencia energética y la estabilidad durante la operación.
Funcionalidad mejorada: El diseño del sistema permite un mayor empuje en la parte superior del brazo (imitando el bíceps), mayor libertad de movimiento de la mano y una menor interferencia del antebrazo en los sistemas de retroalimentación visual, mejorando la precisión de posicionamiento visual del robot.
Cuando no se necesitan cabezas de bieleta: la configuración de rotación + rotación
A continuación se muestra la disposición estructural delrobot humanoide Agibot X1, que ilustra cómo una arquitectura de articulaciones totalmente rotativa apila varios motores de articulación para ofrecer un movimiento de múltiples grados de libertad.
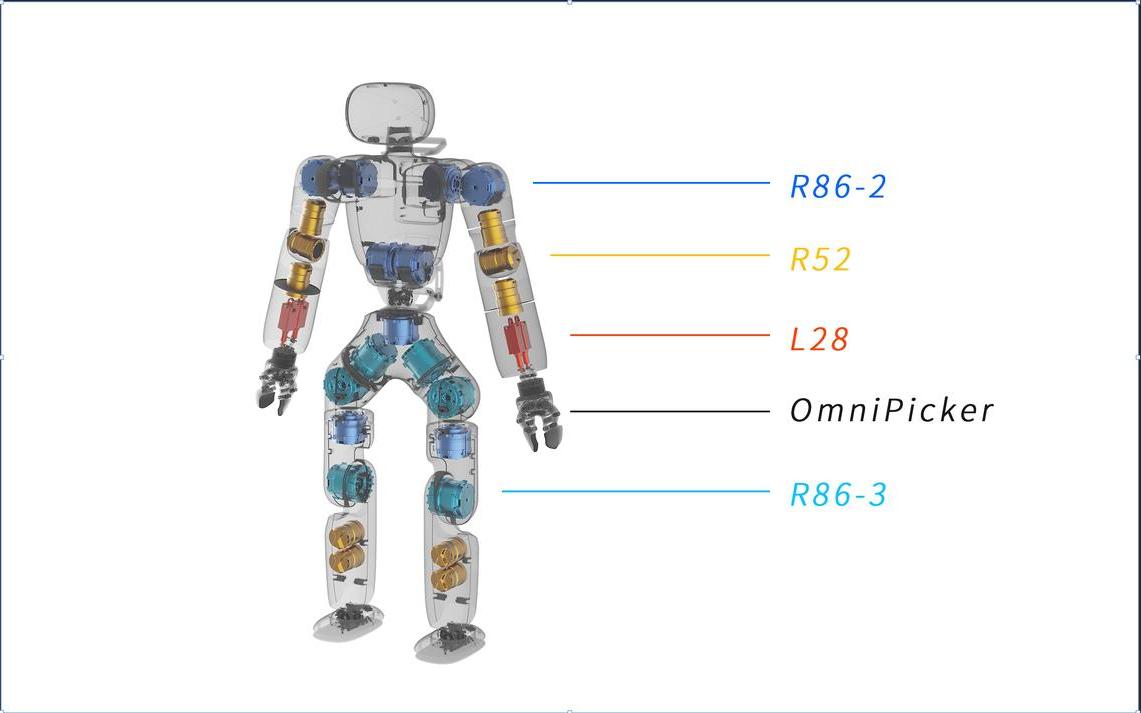
Por otro lado, la configuración de rotación + rotación normalmente no requiere cabezas de bieleta. Esta configuración consta de dos o más actuadores rotativos (normalmente servos) conectados en serie para formar una articulación de múltiples grados de libertad. Cada actuador controla un grado de libertad rotacional, con restricciones fijas entre los actuadores.
La principal ventaja de la configuración de rotación + rotación es su capacidad de proporcionar altos grados de libertad, lo que permite construir articulaciones compuestas con 2-3 grados de libertad. Esta configuración permite que cada grado de libertad tenga control rotacional independiente, ofreciendo un alto desacoplamiento en el movimiento.
Sin embargo, la configuración de rotación + rotación también presenta algunos inconvenientes:
Alto consumo de energía: El funcionamiento simultáneo de varios motores aumenta el consumo de energía, lo que puede resultar ineficiente, especialmente en aplicaciones sensibles al consumo.
Inercia aumentada: El sistema de motores combinado conduce a una mayor inercia rotacional, lo que puede afectar negativamente el rendimiento dinámico y la velocidad del movimiento.
Conclusión
Las cabezas de bieletason componentes cruciales enrobots humanoides, especialmente en configuraciones como el sistema de rotación + bieleta, donde sirven tanto como mecanismo de accionamiento como de carga. Su capacidad para proporcionar movimientos controlados, flexibles y de tipo humano las hace indispensables para lograr movimientos dinámicos de alto rendimiento en los robots humanoides. Ante la demanda de soluciones eficientes y rentables para la articulación robótica, se espera que el papel de las cabezas de bieleta crezca a medida que la robótica humanoide siga avanzando.