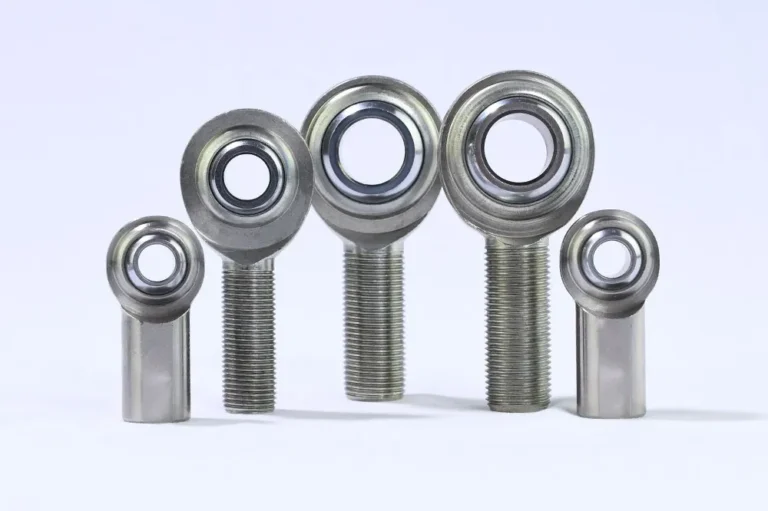
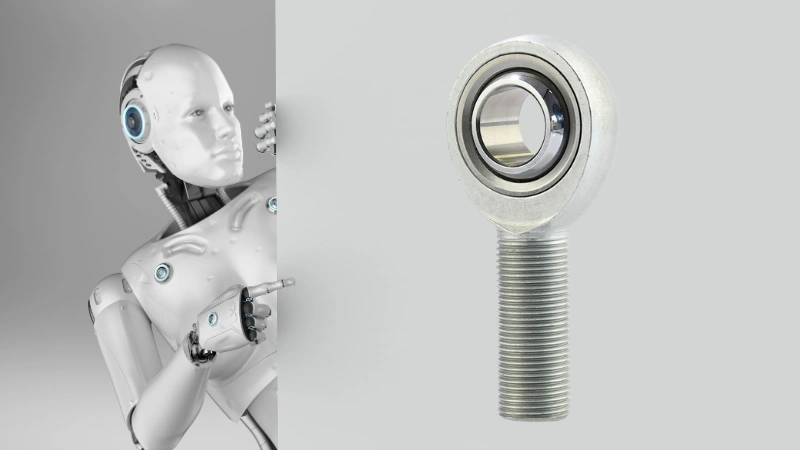
Las discusiones sobre los robots humanoides suelen centrarse en la inteligencia artificial (IA), el aprendizaje profundo y la planificación del movimiento. Sin embargo, los componentes mecánicos que permiten a estos robots ejecutar movimientos complejos son igualmente críticos. Uno de estos componentes esenciales es la cabeza de bieleta (también conocida como articulación Heim). Estas articulaciones mecánicas son centrales en la articulación de los robots humanoides, facilitando un movimiento fluido y similar al humano en las distintas juntas.
Para los profesionales del diseño mecánico, el abastecimiento o las compras, determinar la cantidad exacta de cabezas de bieleta que requiere un robot típico es un cálculo crucial. Es un componente central que influye en el rendimiento, el costo de fabricación y las necesidades de mantenimiento a largo plazo. Analizaremos la necesidad técnica y estimaremos las cantidades según las prácticas actuales de diseño de la industria.
El papel de la cabeza de bieleta en la articulación humanoide
¿Por qué es necesario un tipo específico de rodamiento cuando se usan motores estándar? Porque el movimiento robótico rara vez implica una rotación simple de un solo eje. Las juntas humanoides, a imagen de la anatomía humana, deben soportar cargas multidireccionales y complejas que los rodamientos rodantes estándar no pueden gestionar eficazmente.
Un rodamiento rodante convencional solo admite la rotación de un solo eje. En cambio, una cabeza de bieleta, con su superficie de deslizamiento esférica, puede acomodar simultáneamente inclinación, desviación angular y cargas multidireccionales pesadas. Esta característica de autoalineación es fundamental para lograr un movimiento preciso y fluido en robótica.
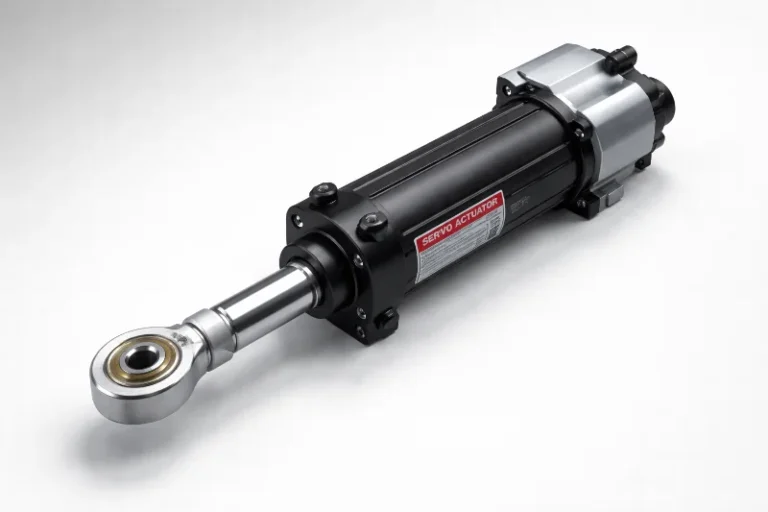
Este componente se integra con mayor frecuencia en la configuración rotativa + bieleta (una frase clave semántica). Cuando un actuador rotativo (motor) se vincula a un mecanismo de bielas múltiples, los puntos de pivote flexibles son obligatorios. La cabeza de bieleta proporciona esta conexión robusta y flexible, traduciendo la potencia rotativa en movimientos lineales u oscilantes precisos y complejos, especialmente en juntas como la rodilla y el tobillo donde los movimientos son altamente no lineales.
Análisis de las articulaciones clave
El requisito total de cabezas de bieleta está dictado fundamentalmente por los grados de libertad (GDL) del robot y su estructura cinemática, específicamente dónde se implementa la bieleta de actuador en el diseño de robots humanoides.
Basándonos en el análisis de la industria y la observación de diseños avanzados de robots bípedos, podemos derivar cantidades estimadas para las articulaciones principales.
**Nota: Como los diseños de robots varían, estas cifras representan recuentos potenciales muy plausibles basados en enfoques estructurales comunes.
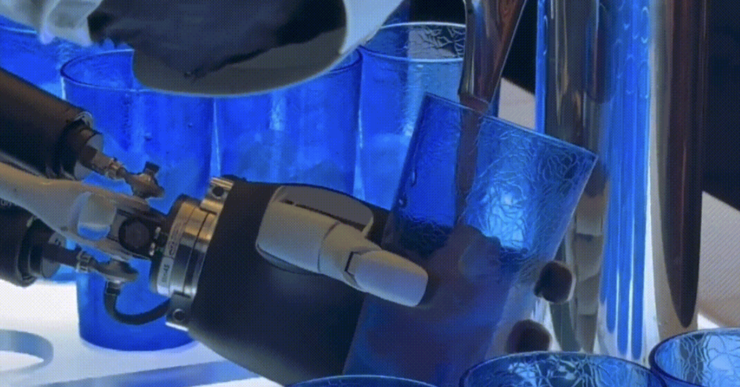
La parte superior del cuerpo: codos y muñecas
A continuación, una imagen de Tesla Optimus mostrando la estructura del codo.
Inclinación y rotación
Rotación por deflexión
Alcanzar una destreza de nivel humano requiere un diseño cuidadoso, siendo la muñeca un punto de articulación crítico para las cabezas de bieleta.
Articulación del codo: Estimamos un uso potencial de 2 cabezas de bieleta por codo. Los sistemas de bielas se implementan a menudo aquí para optimizar la curva de fuerza dentro de un espacio compacto.
Articulación de la muñeca: Esta articulación exige un movimiento complejo de múltiples grados de libertad (cabeceo, guiñada y desviación lateral). Un diseño que replique funcionalmente la muñeca humana requiere aproximadamente 3 cabezas de bieleta para garantizar una desviación flexible y una distribución equilibrada de la carga bajo fuerzas multidireccionales.
Total para ambos brazos (codos + muñecas): 2 (codo) + 3 (muñeca) = 5 cabezas de bieleta por brazo.
La parte inferior del cuerpo: tobillos, rodillas y caderas
Las articulaciones de la parte inferior del cuerpo soportan impactos y tensiones elevados, y requieren una alta capacidad de carga radial y excelentes propiedades antichoque. Estas zonas son las aplicaciones principales de los rodamientos esféricos en robótica.
A continuación, una imagen de XPENG IRON mostrando la estructura del tobillo y la rodilla.
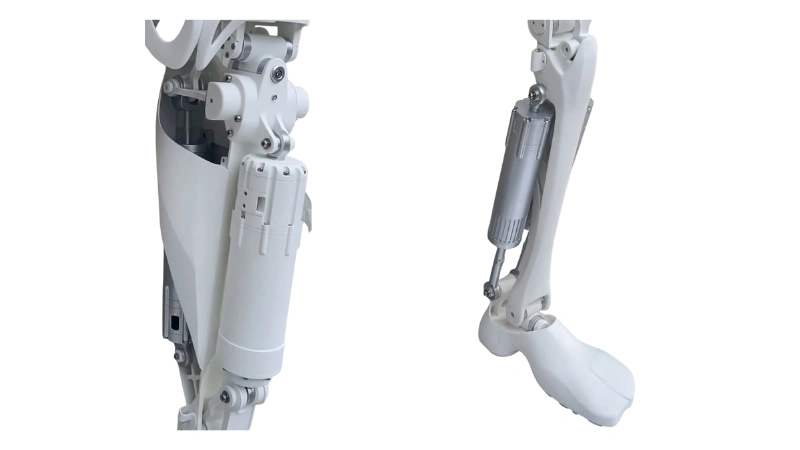
Articulación del tobillo: Crucial para la estabilidad y la absorción de las fuerzas de reacción del suelo multidireccionales, el tobillo suele usar una configuración de doble configuración de actuadores lineales que requiere 3 cabezas de bieleta por tobillo. Esto garantiza conformabilidad y estabilidad, convirtiéndolas en articulaciones mecánicas esenciales de los robots bípedos.
- Articulación de la rodilla: Analizando estructuras biónicas y mecanismos de bielas múltiples (como se ve en análisis de dominio público de rodillas avanzadas), una sola articulación de la rodilla podría utilizar hasta 5 cabezas de bieleta. Esta cantidad soporta el mecanismo de bielas complejo que gestiona el par, la carga y la trayectoria de movimiento durante acciones exigentes como caminar y ponerse en cuclillas.
A continuación se muestra una imagen de la estructura del tobillo y la rodilla del XPENG IRON.
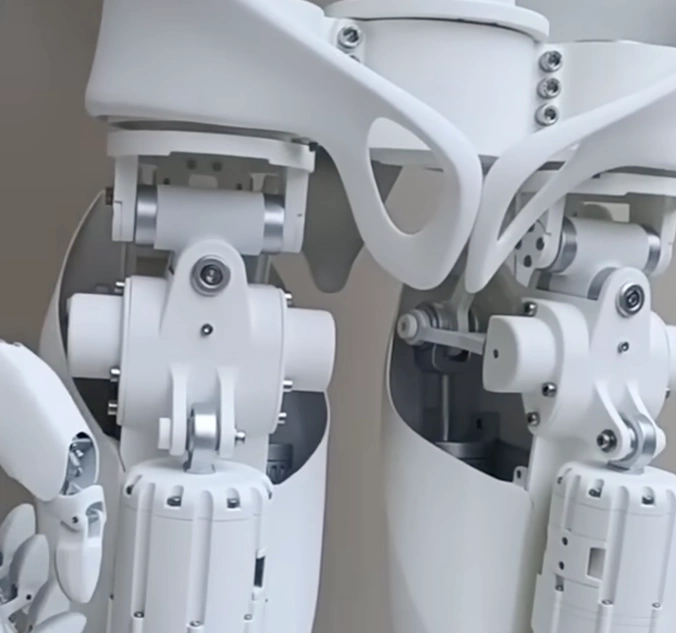
Articulación de la cadera: Como pivote central, la cadera requiere un alto número de grados de libertad (balanceo frontal, elevación lateral, rotación). Utilizar una estructura de bieletas ofrece ventajas en simplicidad estructural, costo y ahorro de espacio. Es probable que una sola articulación de la cadera incorpore entre 3 y 5 cabezas de bieleta.
Los dedos
La búsqueda de una verdadera capacidad de manipulación exige componentes complejos para las articulaciones de los manipuladores robóticos.
Dedos (mano hábil): Para los diseños que emplean una solución de bielas para maximizar la simplicidad estructural y la flexibilidad, cada articulación individual del dedo podría usar de 2 a 4 cabezas de bieleta. Si un robot incorpora cinco dedos por mano, la cantidad aumenta rápidamente. Para un recuento conservador, estimamos 2 cabezas de bieleta por punto de articulación del dedo.
Una estimación total plausible
Para responder directamente a la pregunta, «¿Cuántas cabezas de bieleta necesita un robot humanoide?» compilamos una estimación conservadora basada en las cantidades de aplicación de un solo eje comentadas. Esta representa un modelo cinemático plausible (una frase clave long tail), y los números reales variarán según el diseño específico de las articulaciones del robot humanoide.
| Ubicación de la articulación | Cabezas de bieleta estimadas por articulación | Articulaciones totales (izq. + der.) | Total estimado de cabezas de bieleta |
|---|---|---|---|
| Muñeca | 3 | 2 | 6 |
| Codo | 2 | 2 | 4 |
| Rodilla | 5 | 2 | 10 |
| Tobillo | 3 | 2 | 6 |
| Cadera | 3 | 2 | 6 |
| Dedos (5 dedos/mano) | 2 (por dedo) | 10 | 20 |
| Subtotal conservador | – | – | 52 |
Un solo robot humanoide, que utilice sistemas de bielas robustos en sus articulaciones y manos principales, podría requerir de forma conservadora aproximadamente 52 cabezas de bieleta.
Consideraciones finales
La principal conclusión es que la cabeza de bieleta, a pesar de su pequeño tamaño, es un componente significativo en la lista total de materiales (BOM) debido a su alta cantidad requerida, potencialmente más de cincuenta unidades por robot, lo que generará oportunidades de venta por miles de millones de dólares.
Para los profesionales que seleccionan estas piezas, los criterios de selección son muy específicos: se necesita un alto control del juego axial y la rigidez en las articulaciones robóticas, una excelente capacidad de carga radial y un diseño compacto. Seleccionar el rodamiento autoalineable correcto para robótica influye directamente en la precisión de articulación del robot y su fiabilidad operativa a largo plazo.
A medida que se acerca la producción en masa de robots humanoides (con escalado a millones de unidades), la demanda de cabezas de bieleta de alta calidad, duraderas y rentables impulsará un aumento sustancial del mercado. Estos componentes son facilitadores mecánicos esenciales que permiten las capacidades avanzadas de la próxima generación de robótica.